
产品报价:
021-68161605


发表日期: 2026-11-10
氮化硅陶瓷球是经过精密加工的陶瓷滚动体,可用于混合陶瓷轴承和全陶瓷轴承。对于需要考虑转速、磨损表现、电绝缘或零件重量的设计,它可能具有应用价值。了解这些材料特性,是判断陶瓷球在哪些情况下优于钢球的起点。本文先介绍产品及其优势,再说明这些优势与人形机器人陶瓷轴承和机械手结构的关系。
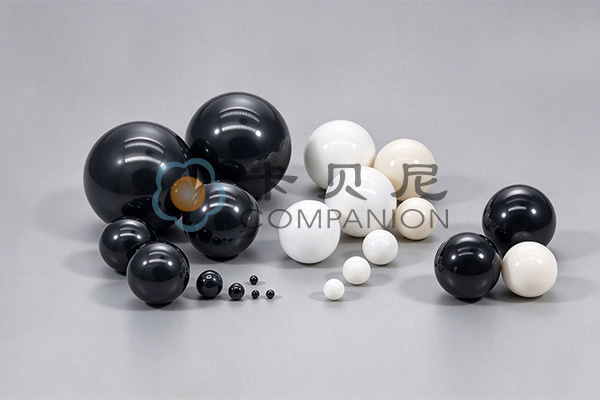 |
氮化硅陶瓷球是由轴承级氮化硅陶瓷制成、经过精密加工的滚动体。它是关节轴承、微型丝杠等核心传动部件的关键组件。生产时需要控制球径、球形精度、表面状态和批次一致性,使其能够在轴承滚道之间或其他滚动结构中工作。陶瓷球是一种成品零件,并非简单的烧结陶瓷坯料。
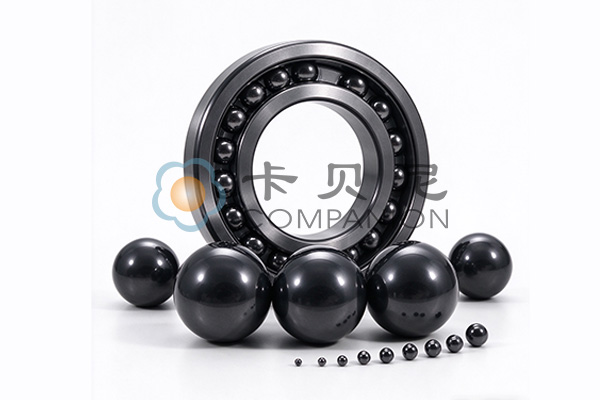
需要区分两种轴承结构:混合陶瓷轴承采用氮化硅陶瓷球,内外套圈为钢制;全陶瓷轴承的球和套圈都为陶瓷,但具体套圈材料仍取决于使用环境和设计要求。如果现有轴承结构采用钢制滚道,而应用又可能受益于陶瓷滚动体,混合陶瓷轴承通常是更便于考虑的方案。
材料分类与成品球要求相互关联,但不能相互替代。ISO 26602 涉及轴承滚动体用预加工氮化硅材料,包括材料和显微组织分类;ISO 3290-2 涉及滚动轴承用成品氮化硅陶瓷球。尺寸精度等级、检验方法和验收标准,仍需与具体轴承的设计要求相匹配。
主要优势来自氮化硅的密度、刚度、硬度、磨损表现和电阻率等特性的组合。这些特性解释了它为何被用于高速电机和机床主轴,也说明了部分机器人结构为何会考虑采用这种材料。只有对应到滚动接触中的具体需求,材料优势才最有意义。
1、较低密度与较小离心载荷
氮化硅的密度明显低于轴承钢。在球径和轴承转速相同的情况下,球本身更轻,可降低离心载荷。这对高速电机和主轴轴承具有意义,因为滚动体的动态特性会影响轴承的运行表现。
在较低转速下,载荷、润滑和运转精度等要求可能对选型有更大影响。陶瓷球更轻是零件本身的特性;整机是否能够减重或节能,需要另外评估。
2、较高刚度与硬度
氮化硅的弹性模量和硬度高于轴承钢。在可比条件下,较高的刚度可能使弹性接触面积更小,较高的硬度则有助于抵抗某些形式的表面损伤和磨损。但接触面积减小,也可能提高局部赫兹接触应力。如果不评估载荷、滚道状态、润滑和预紧,仅在原有轴承内更换陶瓷球,并不能直接认定承载能力或寿命会提升。
3、摩擦、黏着磨损与电绝缘
在适当的钢与陶瓷接触条件下,与全钢滚动接触相比,氮化硅可能在摩擦和黏着磨损方面带来有利表现。具体结果很大程度上取决于润滑、表面光洁度、载荷、转速、污染情况及材料配对。陶瓷球还具有较高电阻率,因此在确实存在电放电损伤风险的系统中,混合陶瓷轴承可用于阻断流经轴承的电流通路。
只有在电流可能流经轴承时,这种电气优势才与选型直接相关,例如某些电机驱动和接地配置。明确电流路径,有助于判断绝缘滚动体能否针对实际失效机制发挥作用。
对于许多轴承配置,钢球仍是合适的选择,因为其应用经验成熟、供应广泛,并适用于多种轴承设计和润滑剂。当应用确实需要应对高转速、轴承电流、特定磨损机制或滚动体动态表现时,氮化硅的价值才会更突出。
| 比较因素 | 氮化硅陶瓷球 | 钢球 |
| 密度 | 密度较低,在轴承高速运行时可降低离心载荷。 | 密度较高,随着转速提高,离心效应可能更明显。 |
| 刚度与硬度 | 刚度和硬度较高,需要评估接触应力及滚道的受力反应。 | 刚度低于氮化硅,钢与钢接触的轴承运行特性已有成熟应用经验。 |
| 电气特性 | 具有电绝缘性,在需要防护轴承电流损伤的场合可能有价值。 | 具有导电性,可能形成流经轴承的电流通路。 |
| 热学与装配影响 | 热膨胀和接触特性的差异,可能影响预紧和配合。 | 在全钢轴承系统中,各零件的热学表现通常更为一致。 |
| 设计适用性 | 适用于特定工况能够体现陶瓷滚动体价值的设计。 | 如果转速、电气、磨损和环境要求已经得到满足,钢球仍可适用。 |
这份比较用于辅助选型,并不是通用优劣排名。陶瓷球可能改善轴承系统某一方面的表现,同时对其他方面提出新的要求。例如,在相同名义载荷下,较高刚度可能使滚道接触应力增加;温度变化时,热膨胀差异也可能影响内部游隙和预紧。
表面完整性同样重要。次表层缺陷、裂纹、表面光洁度不佳、球径不一致或配球不当,都可能使高性能陶瓷滚动体无法发挥预期作用。因此,应将材料质量、成品球几何精度,以及为具体应用约定的检验标准一起考虑。
人形机器人包含多种运动结构,所以仅说“机器人关节”,不足以确定轴承选型。电机侧轴承可能高速连续旋转,而关节输出端可能低速运动、频繁换向、带载停留或进行摆动。这些工况会带来不同的风险,也决定了考虑陶瓷球的理由。
1、电机侧与减速传动级轴承
当电机轴的实际转速或电气运行条件确实产生了采用陶瓷滚动体的需求时,可从电机侧轴承开始评估。较低的球密度可能降低离心力;如果电机相关电流可能损伤传统轴承接触部位,电绝缘性也可能有所帮助。当紧凑型减速系统在转速、润滑、摩擦或磨损方面存在明确设计需求时,也可以考虑氮化硅陶瓷球。
设计评估应将这些潜在优势与轴承的载荷、润滑和热工况联系起来。对于混合陶瓷轴承,钢制套圈、配合关系、游隙和预紧仍然是评估内容的一部分。
2、关节输出端与换向运动
关节输出端运动较慢时,离心载荷的重要性可能降低,但也可能出现其他问题。换向、小幅摆动、振动和带载停留可能引发假性布氏压痕或相关接触损伤。陶瓷球可以作为工程评估的一部分,但单凭更换球材,并不能解决润滑不足、滚道几何形状不佳、预紧不合适或污染过多的问题。
并非每个人形机器人关节都使用球轴承。滚针轴承、交叉滚子轴承等结构,采用的是不同滚动体和接触形式。只有当所选结构实际使用球形滚动体时,氮化硅陶瓷球才属于相关选项。
3、机械手的滚珠丝杠结构
机械手可能采用微型滚珠丝杠结构,将电机的旋转运动转化为手指或腱索的运动。在这里,可以评估将陶瓷球用作丝杠与螺母总成内的滚珠,这与滚动轴承属于不同应用。丝杠、螺母、预紧、润滑、回珠通道、污染控制和配球要求,都需要与结构制造商一起评估。
对于这些人形机器人运动总成,实际需要判断的是:球的材料能否满足某个明确的接触要求。金属丝杠和螺母即使使用了陶瓷球,仍然属于混合材料总成,其适用性取决于完整结构。
 |
选型应基于实际滚动接触条件,而不能只看机器人的整体性能目标。紧凑型电机轴承、关节输出端轴承和微型滚珠丝杠都可能使用球,但它们的接触几何形状、载荷传递路径、润滑条件和验收标准不同。
• 材料质量:评估氮化硅的材料等级、显微组织、均匀性、力学性能,以及对目标滚动接触的适用性。材料分类不能与成品球精度混淆。
• 尺寸与几何精度:球径、球形精度、表面光洁度、批次一致性和配球情况,会影响接触载荷分布、噪声、预紧及结构性能。这些应作为不同的规格项目分别加以明确。
• 表面完整性:成品球需要针对与滚动接触有关的表面缺陷和损伤机制进行控制。事先约定检验方法和验收标准很重要,尤其是小尺寸或高载荷零件。
• 实际运动与载荷:考虑转速、换向频率、摆动、停留、径向与轴向载荷、冲击、温度和污染情况。不能用相同的假设来评估慢速关节与高速电机轴。
• 装配兼容性:检查滚道材料、配合、内部游隙、预紧、润滑剂、热膨胀、密封件及安装方式。陶瓷球的适用性需要与周边轴承系统相协调。
例如,某个高速执行器轴承采用钢制套圈,由于电机转速较高且可能存在轴承电流通路,可以评估使用氮化硅陶瓷球。而同一机器人中的低速输出端轴承,如果离心载荷和电气因素影响较小,且载荷、润滑、换向和寿命要求均已满足,则可能继续采用钢球。因此,同一执行器内两个轴承的选材结论也可能不同。
因此,氮化硅陶瓷球应作为针对具体工程需求的零件来考虑,而不能被视为人形机器人的自动升级方案。在适当条件下,较低密度、较高刚度和硬度、磨损表现及电绝缘性都可能发挥价值;如果完整轴承系统已经满足要求,钢球在技术上仍然合适。
如果您正在开展人形机器人轴承或机械手项目,可将图纸或初步的陶瓷球要求提供给卡贝尼进行技术评估。请同时说明部件类型、数量、运行工况和性能目标,以便开展有针对性的评估。


 语言切换
 产品报价